動物園などの飼育(展示)動物の健康状態を把握することが非常に重要ですが、飼育員の方が常時動物たちの行動を見守ることは事実上不可能です。動物たちを見守るカメラが設置されている場合が多いため、人工知能(AI)によって自動で24時間の見守りできれば飼育員の方々の負担を減らし、より動物たちの環境整備に時間をかけることができるでしょう。
また、特に、絶滅危惧種の動物においては、発情期の兆候を捉えて繁殖を行うことで、種の保存に貢献することができます。発情期特有の行動をAIが自動で認識できれば、飼育員の負担をかけずに、発情期の兆候をいち早く捉えることが可能となります。
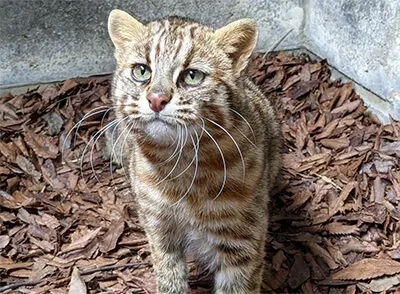
本研究では、長崎県佐世保市の九十九島動植物園で飼育されているツシマヤマネコを対象として、尿スプレーと呼ばれる発情期特有の行動をAIによって自動判別することを行っています。動物の行動を認識するためには、これまで、動物にセンサーを取り付けて追跡していましたが、この方法では動物に大きなストレスがかかり、動物本来の行動を妨げてしまいます。そこで本研究では、カメラにて撮影した動物の映像のみによって尿スプレー行動の検出を試みました。
図1(a)に示すような飼育場の監視カメラにて撮影されたデータから、図1(b)に示すようにツシマヤマネコを含む領域を抜き出したものを用いています。
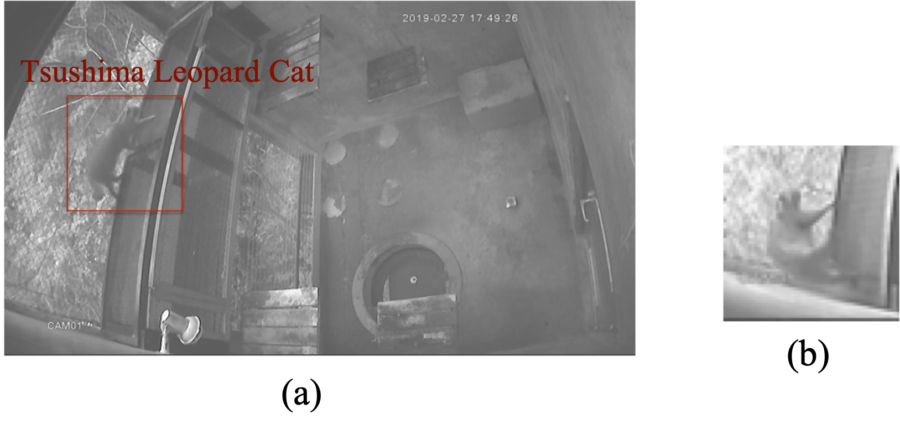
図1。 ツシマヤマネコの飼育の様子とカメラ画像
最初は、AIに教える教師データを作成するために、人の目によって動画の各フレームに対して尿スプレーをしているかどうかを判断して、(正解)ラベルをつけます。その後、入力データを図2のように動きの情報を取るための処理などを行って図3に示すニューラルネットワークモデルに入力し学習させます。その結果、ツシマヤマネコが尿スプレーをしている思われる場合に、AIは尿スプレーをしていると判断できるようになります。
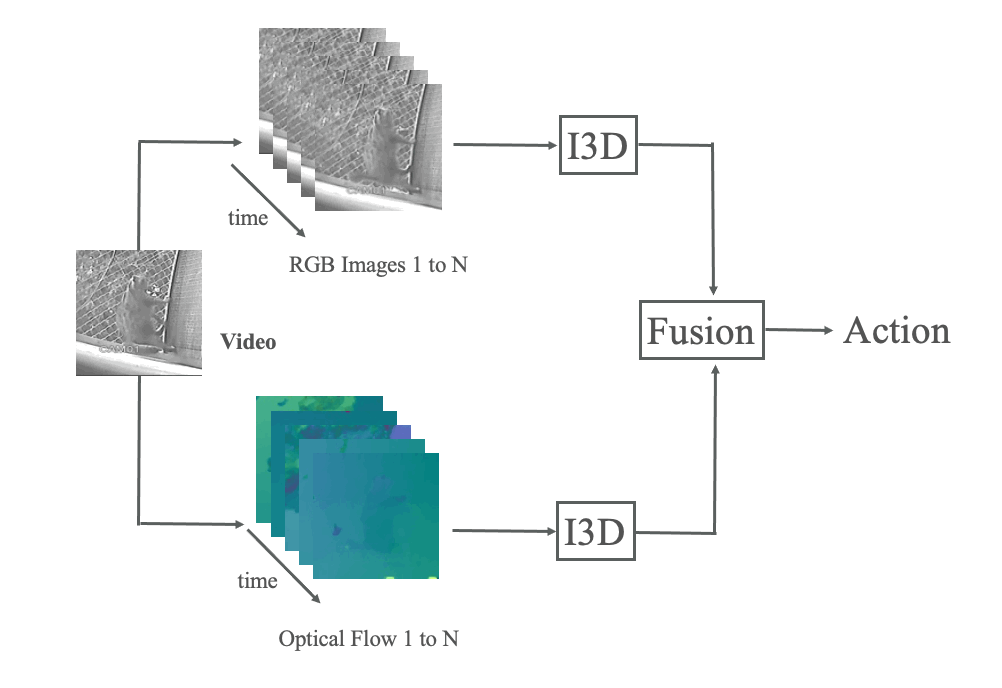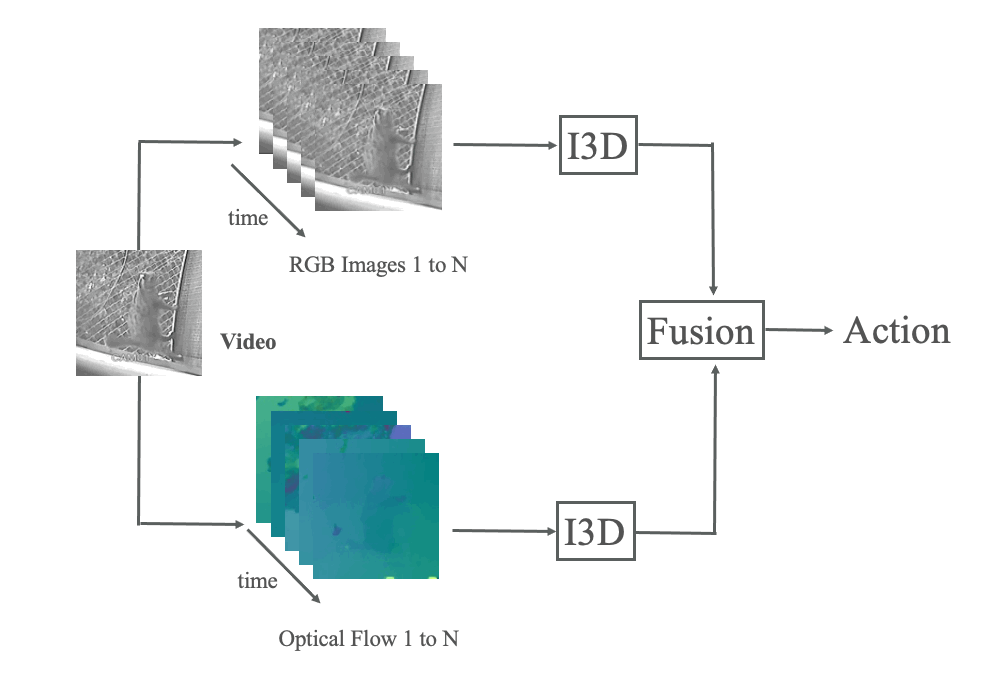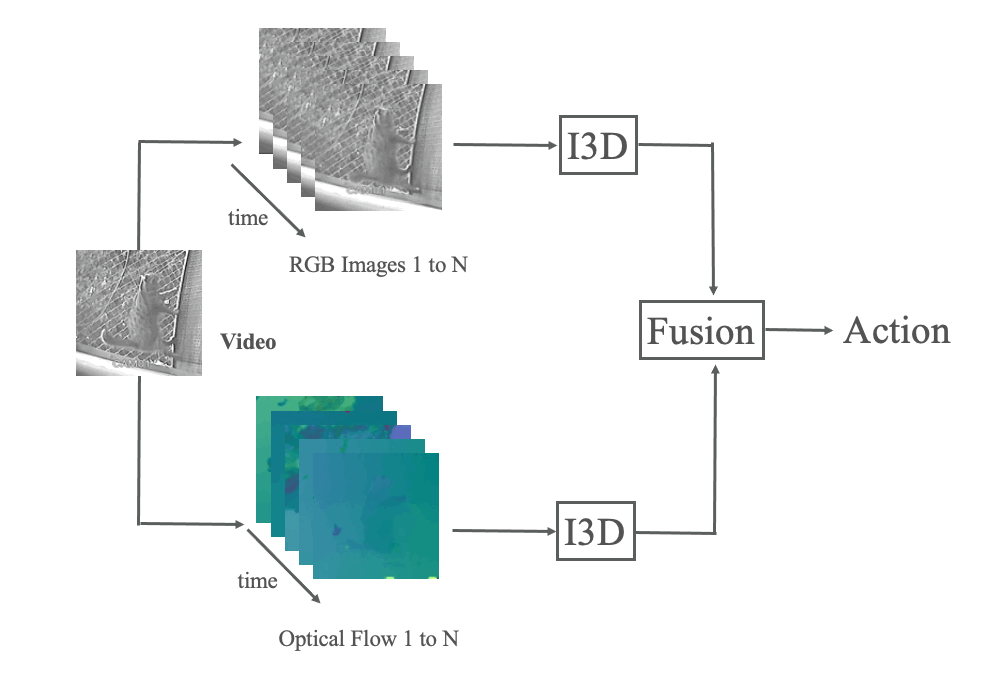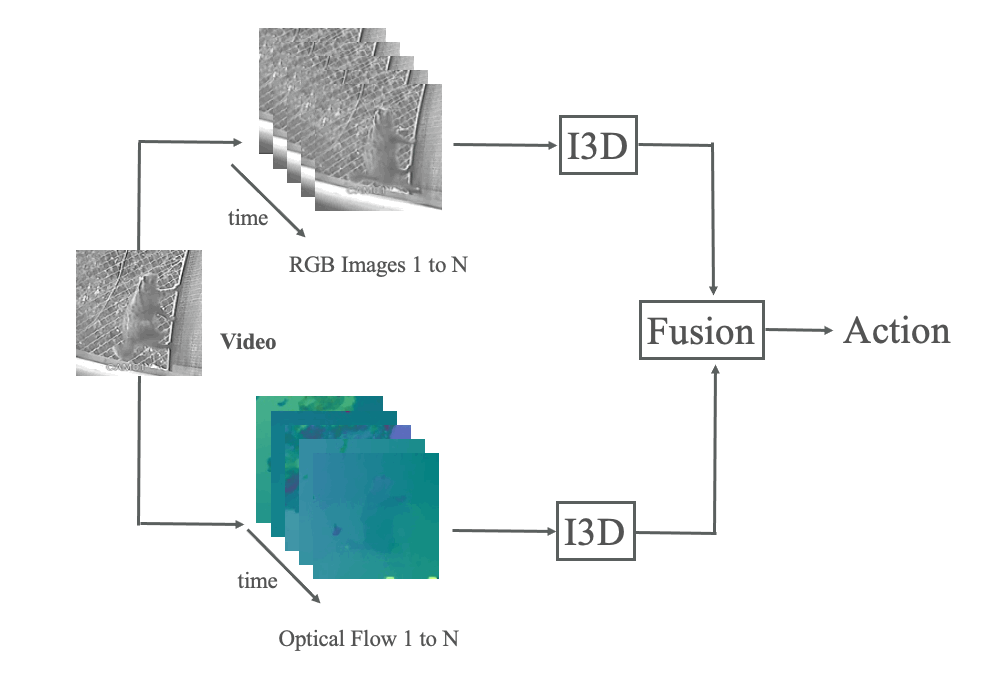
図2。 尿スプレー検出の流れ
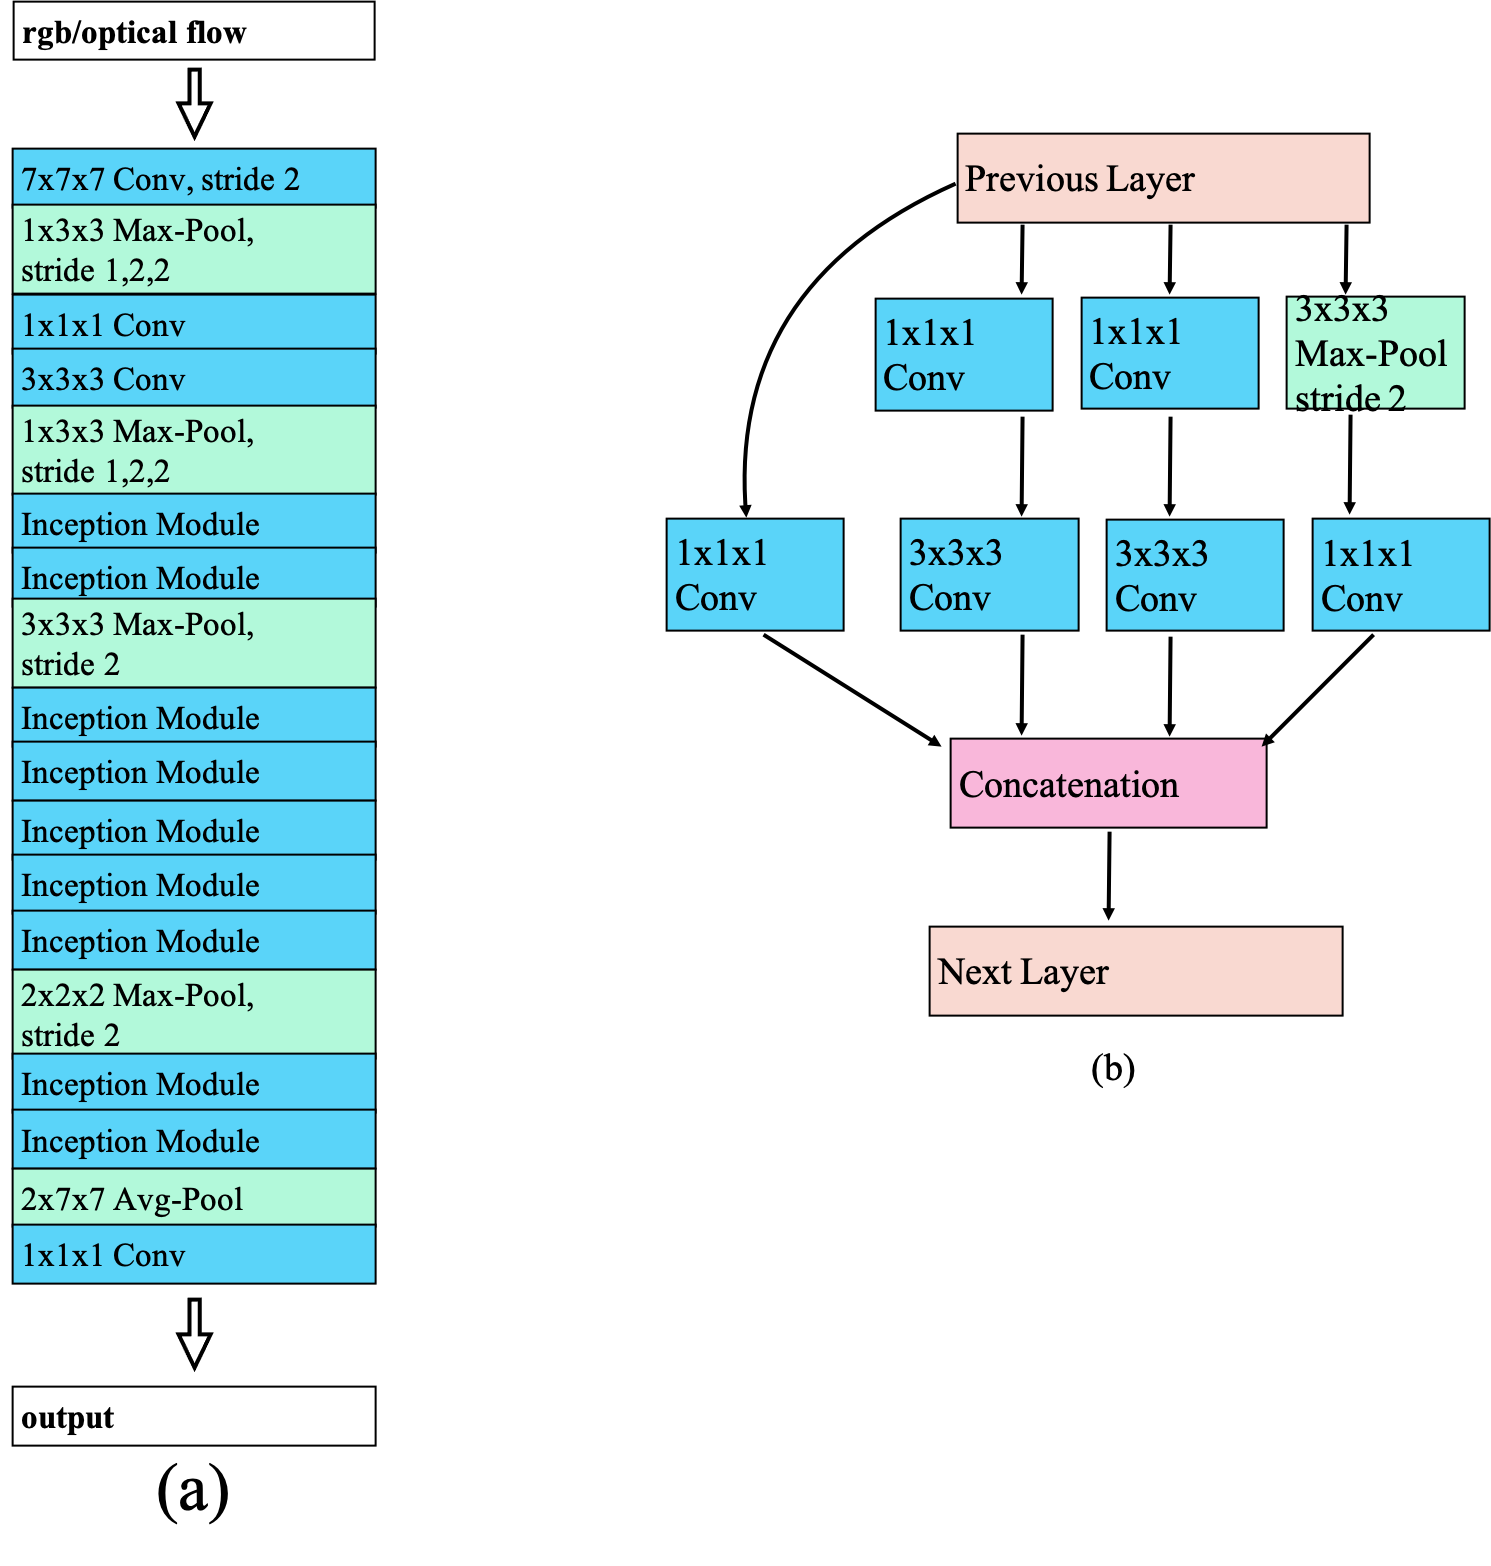
図3。 用いたニューラルネットワークの構造
最後に、学習したAI(ニューラルネットワークモデル)の尿スプレー検出精度を評価します。動画データの各フレームについて行動認識を行った結果を図4に示します。青い線が「尿スプレーをした」と予測した時間、その他の領域が「尿スプレーをしていない」と予測したクラスとして検出されたフレームです。実際に尿スプレーをしていた時間(上図)と比較して、予測結果(下図)が高精度で検出できていることがわかります。
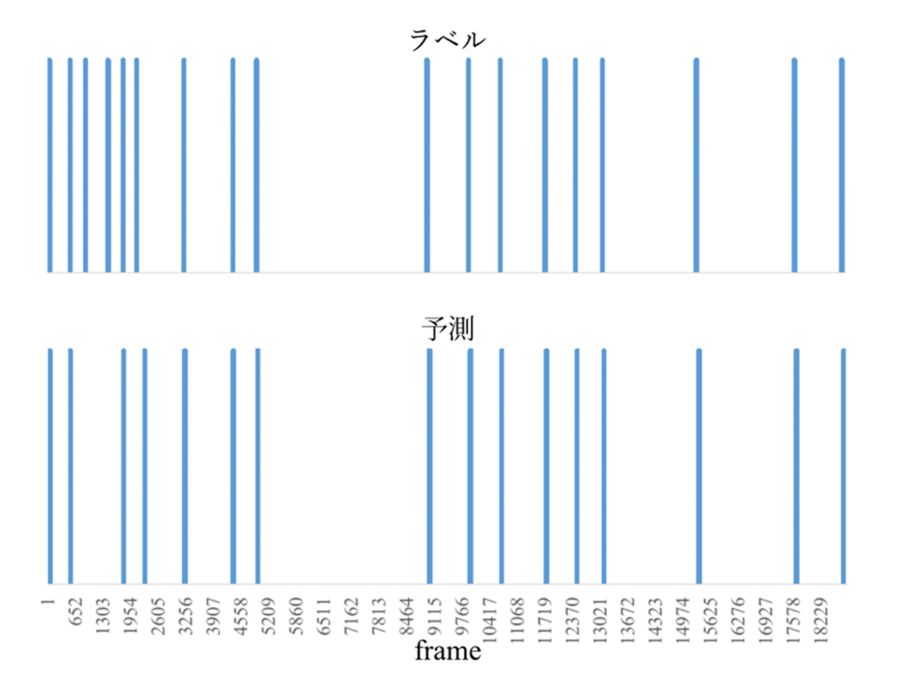
図4。 AIによる尿スプレー行動の予測結果と実際の尿スプレーの比較